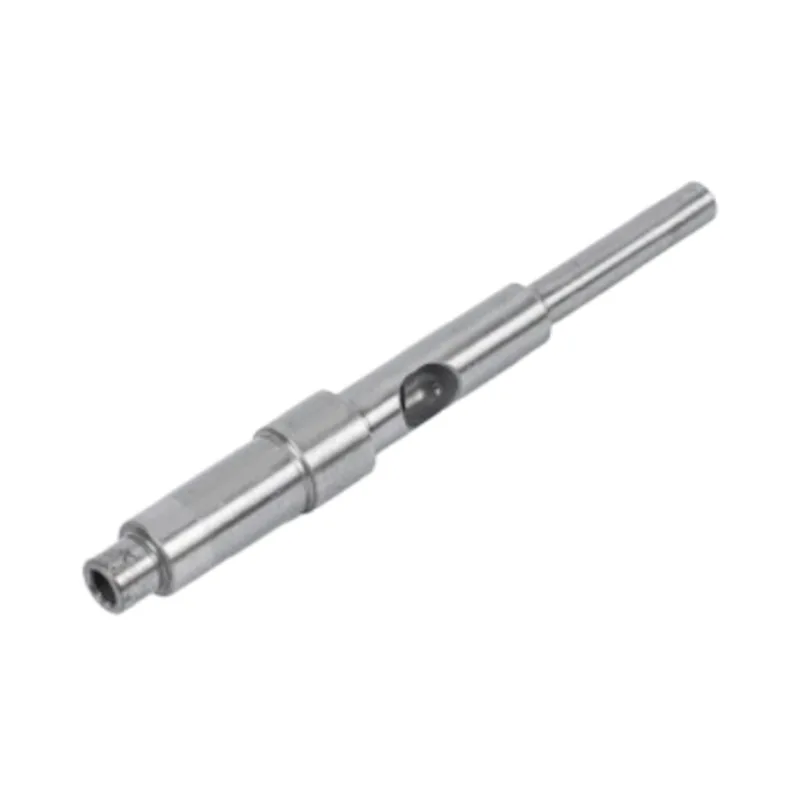
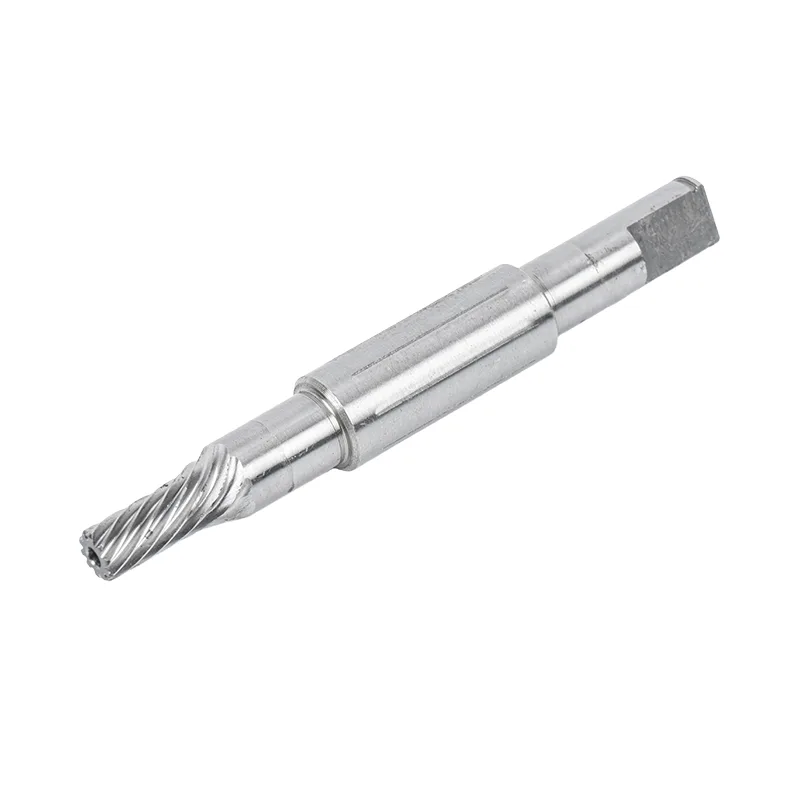
1. Den industrielle robotmotoraksel som den mekaniske rygrad i robotbevægelse
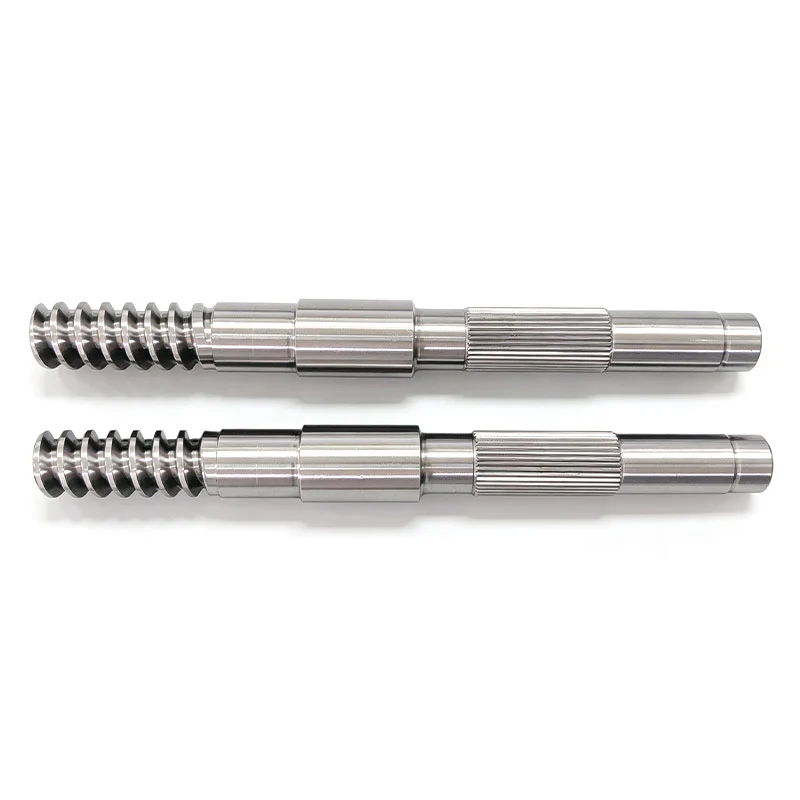
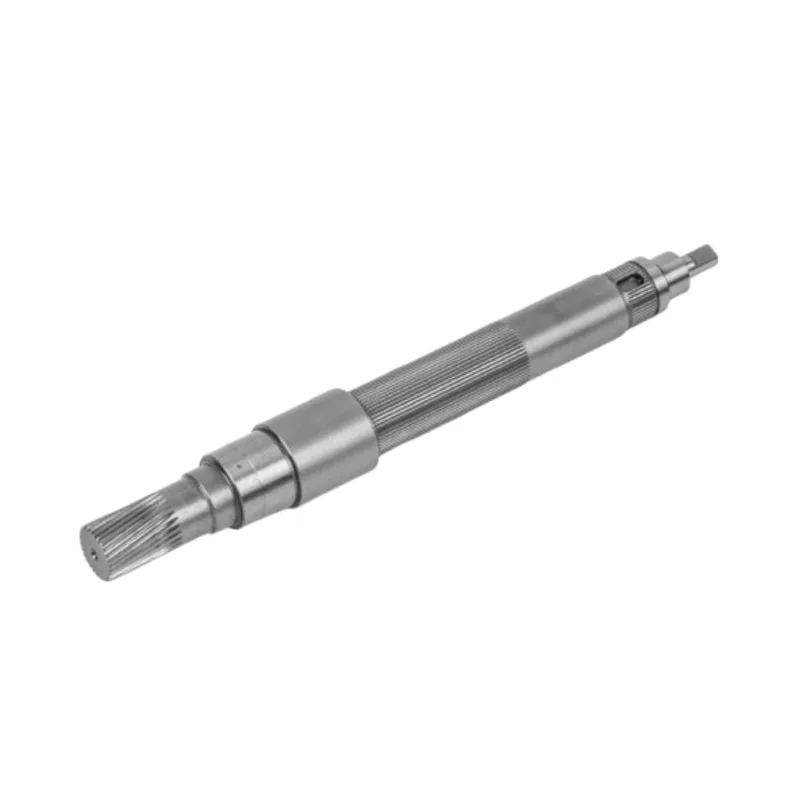
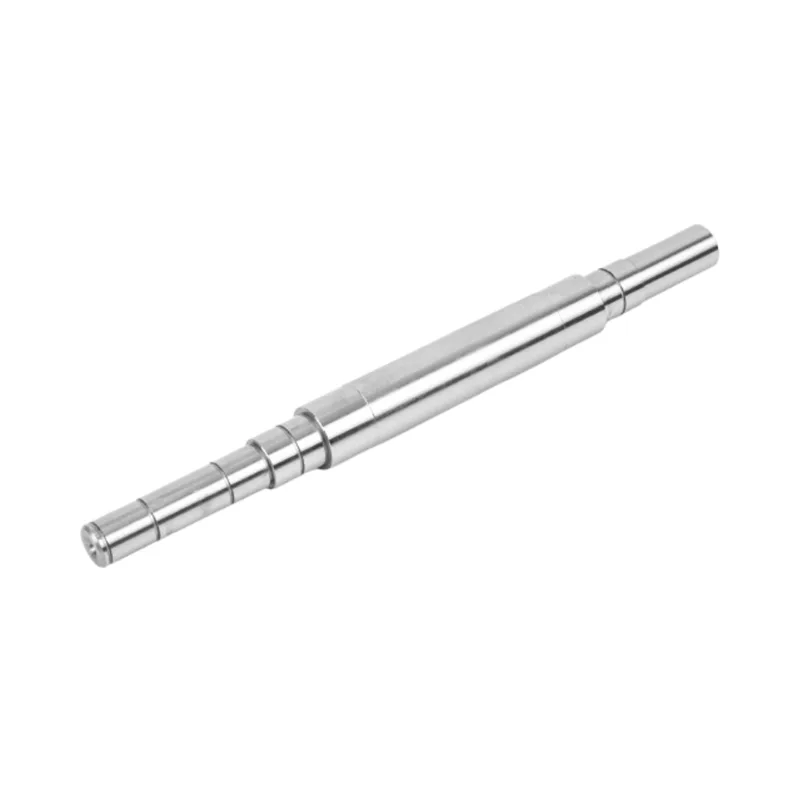
Enhver industrirobot – fra seksaksede leddelte arme til SCARA-vælgere og kollaborative cobots – afhænger af en grundlæggende mekanisk grænseflade mellem servomotoren og den drevne belastning:Industriel robotmotoraksel. Dette cylindriske element overfører rotationskraft fra motoren til gearkassen, det harmoniske drev eller det direkte led og omdanner elektromagnetisk drejningsmoment til kontrolleret mekanisk forskydning. Uden en omhyggeligt konstrueret motoraksel kan selv de mest avancerede styrealgoritmer ikke levere den positionelle nøjagtighed, repeterbarhed eller dynamiske reaktionsevne, som moderne produktionslinjer kræver.
Motorakslen i en robotapplikation støder på et særskilt sæt driftsbelastninger. Den skal modstå hurtig acceleration og deceleration, hyppige start-stop-cyklusser, variable drejningsmomentbelastninger og lejlighedsvis barske miljøforhold - alt imens den bevarer sub-mikron positionel troskab. I modsætning til aksler i maskiner til generelle formål, fungerer robotmotoraksler inden for servosystemer med lukket sløjfe, hvor ethvert tilbageslag, torsionsopvinding eller radial udløb direkte kompromitterer sluteffektorens bane. Dette stiller ekstraordinære krav til skaftets geometriske præcision, materialeintegritet og overfladekvalitet.
I det væsentligeIndustriel robotmotorakseler langt mere end en simpel roterende stang; det er en præcisionsgrænseflade, der kobler motorens elektromagnetiske output til robottens mekaniske output. Dens ydeevne påvirker energieffektiviteten, termisk spredning, vibrationssignatur og i sidste ende hele drivlinjens levetid. En grundig forståelse af denne komponents konstruktion er derfor uundværlig for robotsystemdesignere, vedligeholdelsesingeniører og indkøbsspecialister.
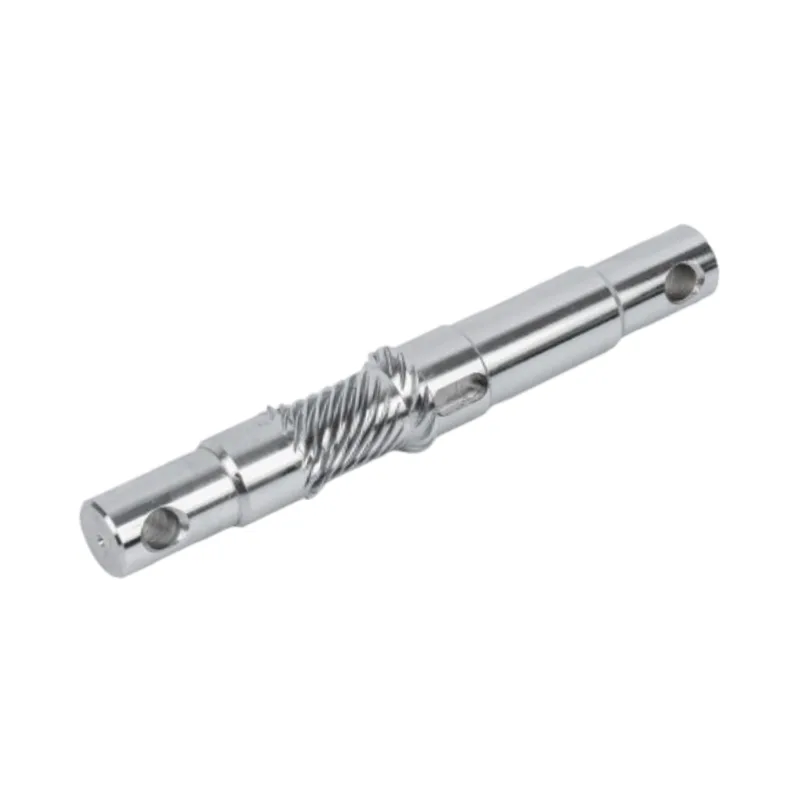
2. Kernedesignprincipper for højtydende motoraksler
Design af en motoraksel til industriel robotik starter med en klar forståelse af applikationens mekaniske krav. I modsætning til standard krafttransmissionsaksler skal robotmotoraksler opfylde et strengt sæt kriterier, der balancerer styrke, stivhed, vægt og dynamisk adfærd.
2.1 Momenttransmission og vridningsstivhed
Den primære opgave for enhver motoraksel er momentoverførsel. I robotforbindelser skal akslen overføre motorens nominelle drejningsmoment - og lejlighedsvis spidsoverbelastningsmoment - uden overdreven vinkelafbøjning. Torsionsstivhed, defineret som forholdet mellem påført drejningsmoment og vinkeldrejning, er en kritisk parameter. Lav vridningsstivhed introducerer compliance i servosløjfen, hvilket reducerer kontrolbåndbredden og forringer robottens evne til at afvise eksterne forstyrrelser. Aksler med høj stivhed sikrer, at motorens kommanderede position overføres trofast til ledudgangen, hvilket muliggør præcis banesporing.
Ingeniører bestemmer den nødvendige akseldiameter baseret på maksimal forskydningsspænding og tilladt snoningsvinkel pr. længdeenhed. Til robotapplikationer med cyklustider målt i brøkdele af et sekund, skal akslens polære inertimoment også optimeres for at minimere reflekteret inerti ved motoren - en faktor, der direkte påvirker accelerationsevnen og energiforbruget. Hule aksler, som tilbyder en højere vridningsstivhed-til-vægt-forhold, er nogle gange brugt i kollaborative robotter for at reducere vægten og samtidig opretholde tilstrækkelig drejningsmomentkapacitet.
2.2 Dynamisk balancering og kritisk hastighed
Robotmotorer opererer ofte ved høje omdrejningshastigheder, især i højhastigheds pick-and-place- eller monteringsopgaver. Under sådanne forhold genererer selv mindre masseubalancer i motorakslen centrifugalkræfter, der fremkalder vibrationer, øger lejebelastningen og producerer hørbar støj. Dynamisk afbalancering — udført på præcisionsbalanceringsmaskiner — sikrer, at akslens masseakse falder sammen med dens rotationsakse inden for snævre tolerancer, ofte til ISO 1940 klasse G2.5 eller bedre.
Derudover skal akslens kritiske hastighed - den rotationshastighed, hvormed naturlige bøjningsfrekvenser exciteres - være et godt stykke over den maksimale driftshastighed. Dette kræver omhyggeligt valg af akslens længde-til-diameter-forhold, støttelejeafstand og materialedæmpningsegenskaber. Designere bruger ofte finite element-analyse til at forudsige tilstandsformer og justere geometri for at undgå resonans og derved sikre jævn drift over hele hastighedsområdet.
3. Materialevalg — Grundlaget for pålidelighed
Valget af materiale til enIndustriel robotmotorakseler uden tvivl den mest konsekvensbeslutning i hele ingeniørprocessen. Materialeegenskaber bestemmer akslens styrke, udmattelseslevetid, slidstyrke, korrosionsbestandighed og dimensionsstabilitet under termisk cykling.
3.1 Legeret stål og rustfri kvaliteter
De fleste industrielle robotmotoraksler er fremstillet af mellemkulstoflegeret stål såsom 40Cr, 42CrMo4 eller tilsvarende kvaliteter. Disse materialer tilbyder en fremragende kombination af trækstyrke, sejhed og bearbejdelighed. Til applikationer, der kræver overlegen korrosionsbestandighed - såsom fødevaregodkendte robotter eller dem, der arbejder i nedvaskede miljøer - foretrækkes rustfrit stål som SUS420 eller 440C. Rustfrie skafter giver tilstrækkelig hårdhed efter varmebehandling, mens de modstår oxidation og kemisk angreb.
Højtydende aksler kan også inkorporere overfladebehandlinger såsom nitrering, karburering eller induktionshærdning for at skabe en slidbestandig kasse, mens den bevarer en sej, duktil kerne. Denne kasse-kerne-arkitektur er især værdifuld i robotforbindelser, hvor akslen har grænseflader med lejer, tætninger eller notkoblinger, der påfører koncentrerede kontaktspændinger.
3.2 Varmebehandling og overfladehærdning
Varmebehandling transformerer råvarens mikrostruktur for at opnå de ønskede mekaniske egenskaber. Slukning og hærdning giver en ensartet martensitisk struktur med høj flydespænding og god brudsejhed. For aksler, der oplever rullekontakttræthed - såsom dem, der understøtter radiale belastninger gennem lejer - er overfladehårdhed på 55–62 HRC typisk specificeret for at modstå grubetæring og afskalning.
Det er vigtigt at bemærke, at overdreven hårdhed kan reducere sejheden og øge modtageligheden for skørt brud under stødbelastning. Derfor skal varmebehandlingsprocessen kontrolleres omhyggeligt for at opnå den optimale balance mellem overfladens holdbarhed og kernefasthed - en balance, som erfarne producenter forfiner gennem årtiers procesoptimering.
4. Fremstillingsprocesser, der former præcision
At oversætte et materiale til en færdig motoraksel, der opfylder tolerancer under mikron, kræver en flertrins fremstillingsproces, hvor hvert trin bidrager til den endelige geometriske kvalitet og overfladekvalitet.
4.1 CNC-drejning og -slibning
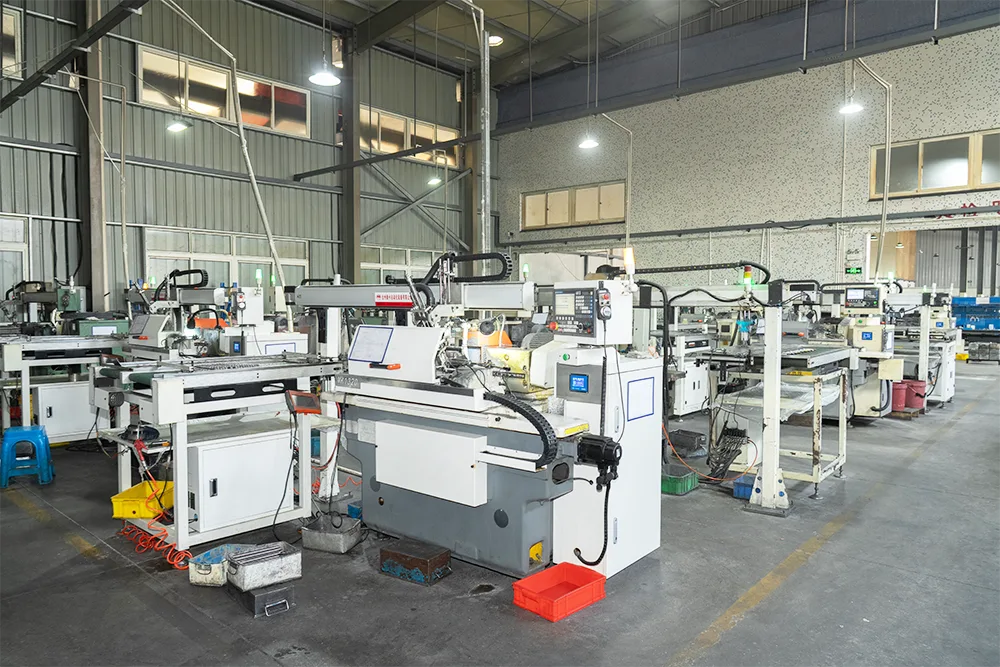
Fremstillingsrejsen begynder typisk med CNC-drejning, hvor det rå stangmateriale bearbejdes til næsten-net-form, hvilket skaber trinformede diametre, skuldre, gevind og kilespor. Moderne CNC-drejebænke udstyret med levende værktøj kan udføre fræse- og boreoperationer i en enkelt opsætning, hvilket reducerer kumulative positioneringsfejl.
Efter drejning gennemgår akslen præcisionsslibning - enten centerløs eller cylindrisk - for at opnå de endelige dimensionstolerancer og overfladefinish. Slibning fjerner de sidste par hundrededele af en millimeter materiale, hvilket giver overflader med ruhedsværdier (Ra) så lave som 0,2-0,4 µm. Dette finishniveau er afgørende for korrekt lejepasning, tætningsydelse og reduceret friktion under drift.
For aksler med splines, tandhjulstænder eller andre komplekse funktioner, kan der anvendes yderligere operationer såsom hobbing, formning eller broaching. Hver operation introducerer sit eget sæt tolerancer, der skal styres inden for det overordnede dimensionelle budget.
4.2 Kvalitetskontrol og metrologi
Kvalitetssikring i fremstilling af motoraksel er afhængig af en kombination af måling i processen og slutinspektion ved hjælp af koordinatmålemaskiner (CMM), optiske komparatorer og overfladeprofilometre. Nøglemålinger inkluderer:
- Diameter ved kritiske lejetapper (typisk styret til ±0,005 mm eller strammere)
- Koncentricitet mellem flere diametre
- Rethed og cylindricitet
- Overfladeruhed og bølgethed
- Hårdhedsprofil fra overflade til kerne
Avancerede producenter anvender også ikke-destruktive testmetoder såsom magnetisk partikelinspektion eller hvirvelstrømstestning for at detektere underjordiske defekter, der kan kompromittere træthedsstyrken. Hver aksel, der består disse strenge kontroller, optjener retten til at blive installeret i en robot, der vil udføre millioner af cyklusser i løbet af sin levetid.
5. Tolerancer, overfladefinish og geometrisk integritet
DeIndustriel robotmotorakselopererer i en verden målt i mikron. De tolerancer, der anvendes på dens kritiske funktioner, bestemmer direkte robottens positionsnøjagtighed, repeterbarhed og langsigtede pålidelighed.
For lejetapper varierer typiske diametertolerancer fra ±0,005 mm til ±0,010 mm, afhængigt af lejetype og pasformsklasse. Snævrere tolerancer - så lave som ±0,002 mm - er specificeret til ultrapræcisionsapplikationer såsom halvlederhåndteringsrobotter eller medicinsk robotteknologi. Koncentriciteten mellem tapperne holdes ofte til 0,01 mm eller mindre for at forhindre radial udløb, der ville inducere vibrationer og reducere lejernes levetid.
Overfladefinish er lige så kritisk. En ru akseloverflade øger friktionen, fremskynder tætningsslid og giver kernedannelsessteder for udmattelsesrevner. For robotmotoraksler er en overfladefinish på Ra 0,4 µm eller bedre standard, med nogle applikationer, der kræver Ra 0,2 µm på tætningsoverflader. Opnåelse af sådanne finish kræver ikke kun dygtig slibning, men også omhyggelig kontrol af slibeskivekorn, kølevæske og tilførselshastigheder.
Geometriske tolerancer - herunder rethed, rundhed og cylindricitet - sikrer, at skaftet forbliver inden for dets tilsigtede hylster, når det roterer. Enhver afvigelse fra perfekt geometri udmønter sig i cyklisk belastning på lejer og tætninger, hvilket i sidste ende forkorter robottens vedligeholdelsesinterval. Den kumulative effekt af disse tolerancer er, at en korrekt fremstillet motoraksel gør det muligt for robotten at opnå dens nominelle repeterbarhed - ofte ±0,02 mm eller bedre - over hele dens arbejdsområde.
6. Fejltilstande og forebyggende strategier
Selv den bedst konstruerede motoraksel kan svigte, hvis den udsættes for forhold ud over dens designgrænser. At forstå almindelige fejltilstande hjælper designere og vedligeholdelsesingeniører med at implementere forebyggende foranstaltninger, der forlænger akslens levetid og reducerer uplanlagt nedetid.
Træthedsbruder den mest almindelige fejlmekanisme i roterende aksler. Gentagne cykliske bøjninger eller torsionsspændinger, ofte forværret af spændingskoncentrationer ved kilespor, skuldre eller trykpasningsgrænseflader, initierer revner, der forplanter sig indtil det endelige brud. Forebyggende strategier omfatter generøse fileteradier, overflade-shot-peening for at inducere kompressionsrestspændinger og omhyggelig kontrol af driftsbelastninger for at undgå at overskride udholdenhedsgrænsen.
Slid og irritationforekomme ved grænseflader, hvor akslen er i kontakt med lejer, tætninger eller koblinger. Mikrobevægelse under belastning kan producere slibende affald, der fremskynder materialetab og forringer pasformen. Hårde overfladebelægninger, korrekt smøring og opretholdelse af korrekte interferenspasninger er effektive modforanstaltninger.
Bøjning eller afbøjningunder for store radiale belastninger kan få akslen til at komme i kontakt med stationære komponenter eller inducere fejljustering i drivlinjen. Dette er især relevant i robotter med lange, udkragede arme, hvor motorakslen kan understøtte overhængende belastninger. Forøgelse af akseldiameteren, brug af materialer med højere styrke eller flytning af lejer tættere på belastningspunktet kan mindske denne risiko.
Korrosion og grubetæringpåvirke aksler, der arbejder i fugtige, kemisk aggressive eller nedvaskede miljøer. Rustfri stålkvaliteter, beskyttende belægninger såsom zinkbelægning eller strømløs nikkel og regelmæssige rengøringsprotokoller hjælper med at bevare skaftets overfladeintegritet.
Regelmæssig tilstandsovervågning - inklusive vibrationsanalyse, temperaturovervågning og periodisk dimensionsinspektion - muliggør tidlig detektering af udviklende fejl, hvilket muliggør korrigerende handling, før der opstår katastrofale fejl. Denne proaktive tilgang er kendetegnende for robotvedligeholdelsesprogrammer i verdensklasse.
7. Ofte stillede spørgsmål
Leder du efter en betroet partner til dine robotdrevne komponenter?
Guanshuokombinerer årtiers ekspertise inden for præcisionsfremstilling med avancerede CNC- og slibeegenskaber for at producere motoraksler, der opfylder de mest krævende robotapplikationer.
Fra materialevalg og varmebehandling til endelig inspektion er hver aksel konstrueret til ydeevne, holdbarhed og konsistens.
Kontakt osfor at diskutere dine krav